Плата развивается в соответствии с принципами Open Hardware, все схемы доступны в открытом доступе, а лицензия разрешает наладить собственное производство, в том числе с внесением модификаций. Интерес к разработке уже выразила компания 1Bitsquared, которая намерена начать производство и продажу чипов Lisa/S в январе 2014 года. Открытый характер разработки позволяет расширять функциональность беспилотных аппаратов, например, адаптировать их для использования в сельском хозяйстве и для поиска пропавших людей.
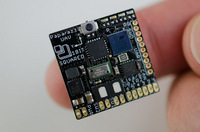
Плата содержит все необходимые компоненты для ориентации в пространстве, включая GPS, гироскоп, акселерометр, высотометр и интерфейс для подключения модуля телеметрии. Из недостатков отмечается отсутствие встроенных средств для организации непрерывного канала связи с землёй для корректировки движения - устройство рассчитано только на работу в автономном режиме (отдельно развивается модуль SuperbitRF для передачи/приёма управляющих команд). Плата укомплектована 16 Кб ОЗУ, 512 Кб Flash и процессором ARM Cortex M3 MCU, работающим на частоте 72MHz.
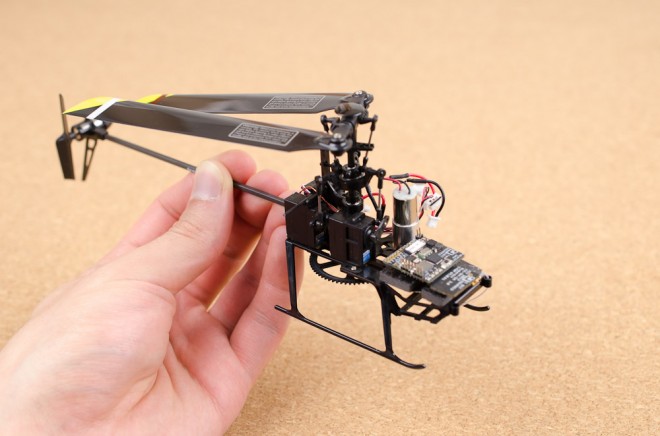
В качестве программного обеспечения для выполнения функций автопилота при автономном движении по заданному маршруту задействованы наработки открытого проекта paparazzi. Для упрощения настройки проектом поддерживается оболочка Paparazzi Center, предоставляющая симулятор полёта, инструменты для анализа телеметрии и удобные средства для задания маршрута.
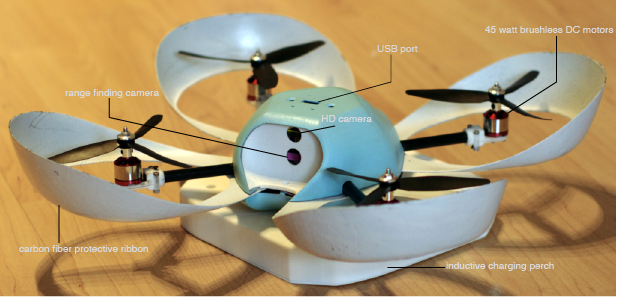
Дополнительно можно отметить запуск на Kickstarter кампании по краудфандингу разработки автономного летающего робота Spiri, оснащённого набором сенсоров, камерой для видеовещания, датчиком приближения, позволяющим самостоятельно облетать препятствия, и поддержкой WiFi для выхода в Сеть. В качестве операционной системы используется Ubuntu с ROS (Robot Operating System). Spiri может использоваться для выполнения роли курьера (грузоподъёмность 100 г), спасателя, спелеолога, картографа, инспектора, репортёра и т.п. В случае успешного завершения кампании по сбору средств (уже собрана почти половина суммы) устройство поступит в продажу в апреле следующего года.
Аппаратная часть является проприетарной, программные компоненты основаны на открытых разработках, но отвечающий за стабилизацию полёта низкоуровневый код будет закрытым. Устройство снабжено двумя процессорами: двухядерный CPU ARM Cortex A-9 1 Ghz для решения задач общего назначения, таких как видеосъемка и выход в Сеть, и ARM Cortex M3 32 Mhz для управления полётом.
Источник: http://www.opennet.ru/opennews/art.shtml?num=37783
]]>